本文是关于无人机编队系统的路径规划内容,包括无人机在互联网中的应用、四旋翼飞行器的自主导航与运动规划、编队飞行系统中的轨迹优化与挑战等内容。
一、无人机在互联网中的应用
无人机(UAV)凭借其灵活性和机动性,逐渐成为物联网(IoT)中重要的组成部分,尤其是在应对通信拥堵和网络覆盖不足的场景中。随着设备数量的爆炸式增长,物联网中产生的数据量越来越大,传统的地面基础设施难以处理如此巨大的数据负荷。无人机(UAV)因其灵活性、机动性和低成本,被广泛应用于提升物联网网络的性能。UAV不仅能够在缺乏地面网络的情况下提供无线接入,还能够执行如视频监控、货物运输、数据收集等多种任务,极大地增强了物联网网络的灵活性和适应性。然而,UAV辅助的IoT网络由于其高动态性、异构性和复杂性,存在诸多挑战,例如通信资源管理、能量管理和飞行控制问题[1]。下面我们就飞行控制问题进行详细阐述。
二、四旋翼飞行器的自主导航与运动规划
四旋翼飞行器凭借其高机动性和灵活性,已经广泛应用于空中机器人领域,尤其是在诸如空中摄影、搜索与救援、环境监测和货物运输等任务中。然而,为了在复杂环境中高效执行这些任务,四旋翼飞行器必须具备完全的自主导航能力。这意味着它们不仅要能够感知周围的环境,还需要自主规划飞行路径并实时调整以避开障碍物,确保任务的顺利完成。自主导航的关键在于运动规划模块,该模块负责整体系统的协调,并根据环境和任务需求进行决策[2]。四旋翼飞行器的运动规划系统通常可以分为两个主要阶段:
1 · 前端路径规划(Path Planning)
路径规划是自主导航中的首要任务,旨在找到一条从起始点到目标点的安全路径,避免与障碍物发生碰撞。路径规划方法主要分为两大类:采样基方法和搜索基方法。
(1)采样基方法
采样基路径规划方法如概率路标法(PRM)和快速扩展随机树(RRT)通过从自由配置空间中随机采样点生成路径[3]。PRM通过连接随机采样点生成图模型,并通过图搜索算法寻找路径。而RRT则从起始位置开始生长一棵树,每个节点代表一个可行的自由空间配置,树的生长通过随机配置和其最近邻节点的连接,直到找到目标配置。
这些方法的优势在于可以快速生成可行路径,适用于动态环境。然而,RRT方法的渐进最优性不足,改进版本如 RRT* 通过局部重新连接树节点,提高了路径的最优性。采样基方法在处理复杂、非线性环境时表现出色,但对于路径优化则相对较弱。
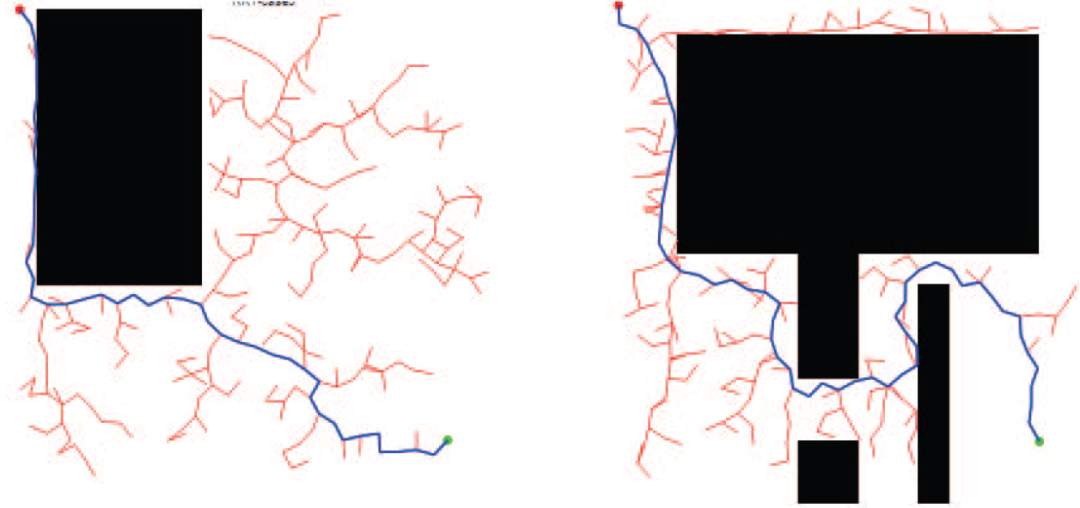
基于RRT算法的路径规划
(2)搜索基方法
搜索基路径规划方法如A*和Dijkstra算法则通过对配置空间进行离散化,使用图搜索算法寻找最优路径[4]。A*算法引入了启发式函数,通过在搜索过程中评估当前路径代价和到目标点的估计代价,确保找到一条最优路径。Dijkstra算法则通过逐步选择当前未访问节点中距离最短的节点,更新邻居节点的距离,最终找到最短路径。
搜索基方法在路径最优性方面表现优异,尤其是在静态或已知环境中。然而,在动态或复杂环境中,其搜索效率可能受到启发式函数设计的影响,导致较大的计算开销。
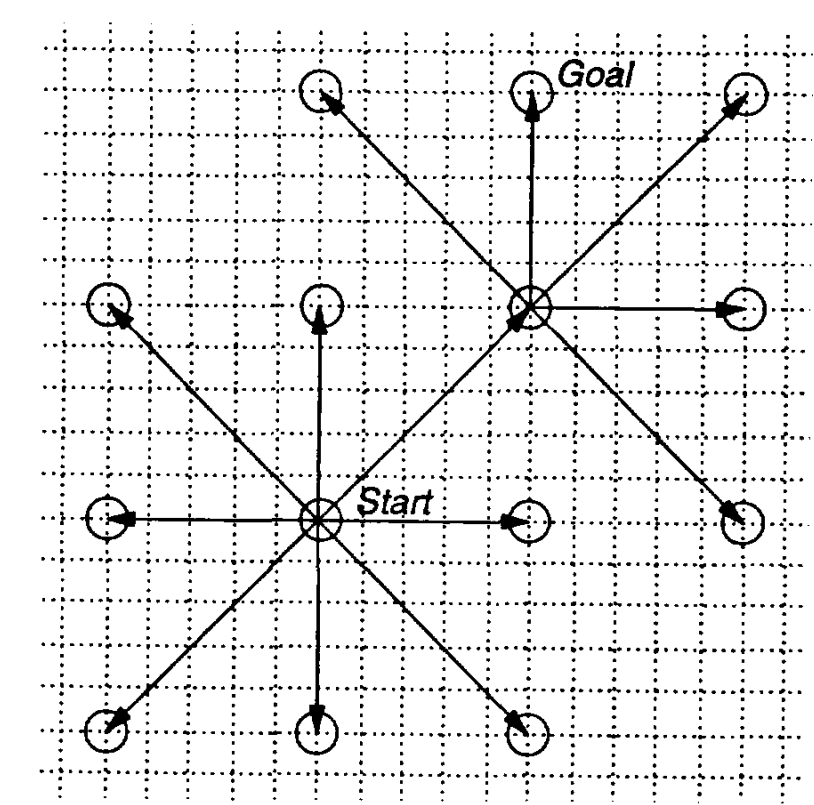
A*路径规划算法[10]
2
后端轨迹优化
(Trajectory Optimization)
轨迹优化是确保路径不仅在几何上可行,还在动态上可执行的关键步骤。路径规划通常只生成几何路径,而为了确保四旋翼飞行器的动态可行性,需要将几何路径参数化为时间,并生成动态可行的轨迹。这一过程通常通过最小化控制代价或其他优化目标函数,并在满足安全性和动态约束的条件下进行优化。轨迹优化方法可以分为两类:硬约束方法和软约束方法。
(1)硬约束方法
硬约束方法严格要求轨迹在整个优化过程中满足特定约束。典型的硬约束方法是最小弹性轨迹生成算法(Minimum-Snap Trajectory Generation),该算法利用四旋翼飞行器的 差分平坦性 特性,将飞行器的状态空间简化为3D位置和偏航角,并通过分段多项式表示轨迹[5]。通过求解二次规划问题,该算法能够生成平滑、连续的轨迹,确保轨迹的加速度、速度和位置衍生约束得到满足。
这种方法特别适合需要精确控制的任务,如高精度飞行或复杂的避障环境。然而,在处理动态和不可预知的环境时,硬约束方法可能需要多次迭代以确保轨迹的可行性。
飞行走廊约束下Minimum-Snap的算法结果[5]
(2)软约束方法
软约束方法通过在目标函数中引入惩罚项来处理违反约束的部分。典型的软约束方法包括 CHOMP(Covariant Hamiltonian Optimization for Motion Planning)和STOMP(Stochastic Trajectory Optimization for Motion Planning)[6]。CHOMP通过最小化平滑性和碰撞代价的局部目标函数,生成轨迹,而STOMP则基于无梯度优化方法,通过候选轨迹的组合生成最优路径。软约束方法在处理复杂环境时具备一定的灵活性,能够更好地应对动态场景。然而,软约束方法容易陷入局部最优解,且在碰撞密集的环境中成功率较低。
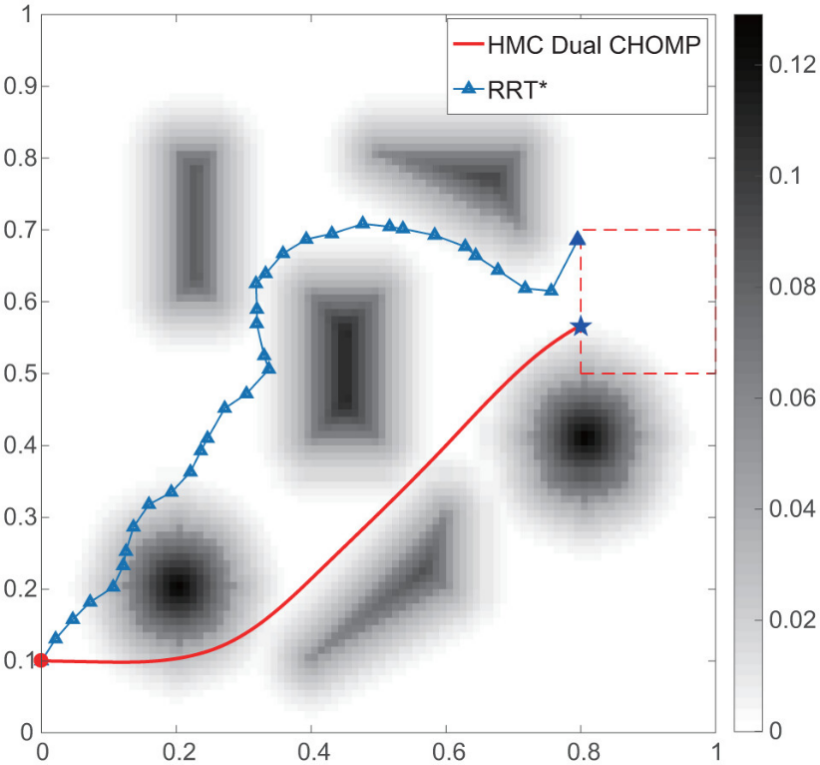
HMC dual CHOMP 和 RRT* 在相同路径规划问题中的结果[6]
为了进一步提高轨迹优化的效率和精度,许多新技术已经被提出。例如,基于B样条的轨迹表示方法能够生成平滑且局部约束更少的轨迹,使其在局部重规划时效率更高。同时,通过结合基于多面体安全飞行走廊或基于点云地图的采样方法,可以显著提高轨迹优化的计算效率,特别是在复杂环境中。
三、编队飞行系统中的轨迹优化与挑战
编队飞行系统中的轨迹优化与挑战是无人机群体飞行研究的重要组成部分。随着无人机群体在搜索救援、农业监测、城市管理等领域的应用不断增加,如何有效地进行轨迹优化,确保无人机群体在复杂环境中保持队形、避开障碍物并执行任务,是一个极具挑战性的问题。以下是详细阐述这一领域中的核心问题、优化方法以及当前面临的挑战。
1 · 编队飞行系统中的核心挑战
编队飞行的目标是让多架无人机在协调一致的情况下进行任务,保持预定的队形,并应对外界的动态变化[7]。以下是编队飞行中最具挑战的几个方面:
(1)编队维护与避障的冲突
在编队飞行中,无人机需要彼此保持一定的队形(如线形、矩形、环形等),以完成特定的任务。然而,保持编队形态与避免障碍物之间的冲突往往难以调和。当环境中出现障碍物时,无人机既需要调整飞行路径以避开障碍物,又要尽量保持原有的编队结构不被破坏。
(2)动态环境中的应对
编队飞行系统必须能够实时应对动态环境,如移动的障碍物、突发的环境变化或任务要求的调整。传统的静态路径规划方法无法应对这些快速变化的情况,要求编队飞行系统具备高度的灵活性和自适应能力,以便在飞行过程中根据环境变化实时调整轨迹。
(3)规模编队的可扩展性
当编队规模较小时(例如几架无人机),轨迹优化的计算量较小且较易管理。然而,随着编队规模的增加,轨迹优化的计算复杂性和通信开销急剧增加。特别是,当编队中的无人机数量达到数十甚至数百时,如何在保证每架无人机安全飞行的前提下维持全局编队的协调,是一个极大的挑战。
(4)编队恢复与重组能力
在编队飞行中,外界条件(如强风、障碍物)或系统内部故障可能导致编队结构被破坏。在这种情况下,系统需要具备快速重组编队的能力,使其尽快恢复到原有队形或重新规划新的队形,继续执行任务。这需要编队系统具备高度的弹性和恢复能力。
2 · 编队飞行中的轨迹优化方法
轨迹优化是确保编队飞行系统在复杂环境中高效运行的核心。轨迹优化不仅需要保证路径的可行性,还要最大程度地降低能耗,并保持无人机之间的协调。以下是几种常见的轨迹优化方法。
(1)分布式轨迹优化
分布式轨迹优化通过将轨迹规划任务分配给各个无人机,使每架无人机能够独立进行路径优化,同时确保编队整体的协调一致性。分布式优化的优势在于可以降低全局优化的计算复杂度,使其更适用于大规模无人机编队。
· 分布式模型预测控制(Distributed Model Predictive Control, DMPC)
DMPC通过在预测时间段内对每架无人机的轨迹进行优化,确保其轨迹在未来一段时间内是可行的,并与其他无人机的轨迹保持一致。这种方法使每架无人机能够根据局部信息做出决策,同时考虑整体编队的目标[8]。
· 基于博弈理论的分布式优化
在这种方法中,每架无人机被视为一个博弈玩家,通过与周围无人机的交互不断调整自身轨迹。博弈论方法的优点是,它能够在无人机之间建立自适应的协作机制,实现分布式的轨迹优化[9]。
(2)动态避障与实时重规划
在编队飞行中,动态避障是一个关键问题,特别是在环境中存在移动障碍物或其他飞行器时。为了解决这一问题,实时重规划方法应运而生:
· 动态窗口法(Dynamic Window Approach, DWA)
DWA是一种基于局部感知的避障方法。每架无人机根据其传感器获取的环境信息,动态调整飞行速度和方向,以避免与障碍物碰撞。该方法适用于处理实时变化的环境。
· 局部规划与全局路径结合
局部路径规划用于在短期内进行避障调整,而全局路径规划负责维持整个编队的长期任务目标。通过将局部和全局规划相结合,编队可以在复杂环境中保持高效运行。
(3)编队形态调整与弹性规划
在狭窄走廊或受限空间中,固定编队形态可能导致无人机无法通过或效率低下。为此,编队系统需要具备弹性调整能力,使无人机能够根据环境动态调整队形。
· 变形编队(Deformable Formation)
变形编队方法允许无人机根据环境的限制(如障碍物或任务需求)调整编队的形态、规模或间距。例如,在通过狭窄通道时,编队可以从矩形变为线形,以确保每架无人机能够顺利通过。
· 任务重组与任务分配优化
在复杂任务中,某些无人机可能会承担更重要的角色,如担任编队领导者或执行特定任务。在这种情况下,通过对任务进行重组和优化分配,可以进一步提升编队的整体效率和灵活性。
参考文献
[1] N. Cheng等, 《AI for UAV-Assisted IoT Applications: A Comprehensive Review》, IEEE Internet Things J., 卷 10, 期 16, 页 14438–14461, 8月 2023, doi: 10.1109/JIOT.2023.3268316.
[2] L. Quan, L. Han, B. Zhou, S. Shen和F. Gao, 《Survey of UAV motion planning》, IET Cyber-Syst. Robot., 卷 2, 期 1, 页 14–21, 3月 2020, doi: 10.1049/iet-csr.2020.0004.
[3] Y. Guo, X. Liu, Q. Jia, X. Liu和W. Zhang, 《HPO-RRT*: a sampling-based algorithm for UAV real-time path planning in a dynamic environment》, Complex Intell. Syst., 卷 9, 期 6, 页 7133–7153, 12月 2023, doi: 10.1007/s40747-023-01115-2.
[4] Y. Du, 《Multi-UAV Search and Rescue with Enhanced A ∗ Algorithm Path Planning in 3D Environment》, Int. J. Aerosp. Eng., 卷 2023, 页 1–18, 2月 2023, doi: 10.1155/2023/8614117.
[5] B. Shi等, 《UAV Trajectory Generation Based on Integration of RRT and Minimum Snap Algorithms》, 收入 2020 Chinese Automation Congress (CAC), Shanghai, China: IEEE, 11月 2020, 页 4227–4232. doi: 10.1109/CAC51589.2020.9326562.
[6] 《A new local path planning approach based on improved dual covariant Hamiltonian optimization for motion planning method - Bo You, Zhi Li, Liang Ding, Haibo Gao, Jiazhong Xu, 2019》. 见于: 2024年10月12日. [在线]. 载于: https://journals.sagepub.com/doi/full/10.1177/1687814019851007
[7] H. Do等, 《Formation Control Algorithms for Multiple-UAVs: A Comprehensive Survey》, EAI Endorsed Trans. Ind. Netw. Intell. Syst., 卷 8, 期 27, 页 170230, 6月 2021, doi: 10.4108/eai.10-6-2021.170230.
[8] Z. Cai, L. Wang, J. Zhao, K. Wu和Y. Wang, 《Virtual target guidance-based distributed model predictive control for formation control of multiple UAVs》, Chin. J. Aeronaut., 卷 33, 期 3, 页 1037–1056, 3月 2020, doi: 10.1016/j.cja.2019.07.016.
[9] C. Han, A. Liu, K. An, G. Zheng和X. Tong, 《Distributed UAV Deployment in Hostile Environment: A Game-Theoretic Approach》, IEEE Wirel. Commun. Lett., 卷 11, 期 1, 页 126–130, 1月 2022, doi: 10.1109/LWC.2021.3122127.
[10] C. W. Warren, 《Fast path planning using modified A* method》, 收入 [1993] Proceedings IEEE International Conference on Robotics and Automation, Atlanta, GA, USA: IEEE Comput. Soc. Press, 1993, 页 662–667. doi: 10.1109/ROBOT.1993.291883.
作者 | 刘震
本文转载自久章智能微信公众号(原文发布于 2024-10-21),内容保持原貌。扫码关注公众号「久章智能」,第一时间获取智能决策系列文章。阅读原文 ↗