PINN(Physics-Informed Neural Networks,物理信息神经网络)是一类将物理规律以偏微分方程的形式嵌入神经网络训练过程的方法,既能利用数据驱动的拟合能力,又能保证输出满足已知的物理约束,可用于正向求解物理场或逆向反推物理参数。
本文围绕PINN的基本框架展开,依次介绍了三个层面:一是神经网络架构的选择,包括前馈网络(FFNN/MLP)、卷积网络(CNN及PhyGeoNet对不规则域的扩展)、循环网络(RNN/LSTM)以及BNN、GAN等变体,各自适用于不同类型的物理问题;二是物理约束的注入方式,核心工具是自动微分,用于计算网络输出对输入的导数从而构造PDE残差;三是损失函数的设计,由PDE残差项、边界/初始条件项和观测数据项三部分加权组成,权重分别反映模型保真度与数据质量。
全文共计:3140字
预计阅读:7-10分钟
01 · 引言
PINNs(Physics-Informed Neural Networks,物理信息神经网络)用于求解涉及偏微分方程(PDEs)的相关问题。
设偏微分方程为
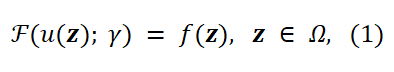
其中,z 为时空坐标,u 为待需求解的物理场,γ 表示与物理机制相关的参数,f(z) 是已知函数(外部施加给系统的已知影响)。
初始条件或边界条件可写为
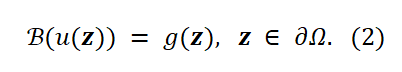
根据已知信息和目标不同,问题通常分为:
-
正向问题:由数据与 γ 推断场(field)u;
-
逆向问题:由数据反推出物理参数 γ。
02 · PINN的基本组成
PINN 的核心组成部分包括:
-
Neural network(神经网络);
-
Physics-informed network(物理约束注入后的网络结构);
-
Feedback mechanism(反馈机制)。
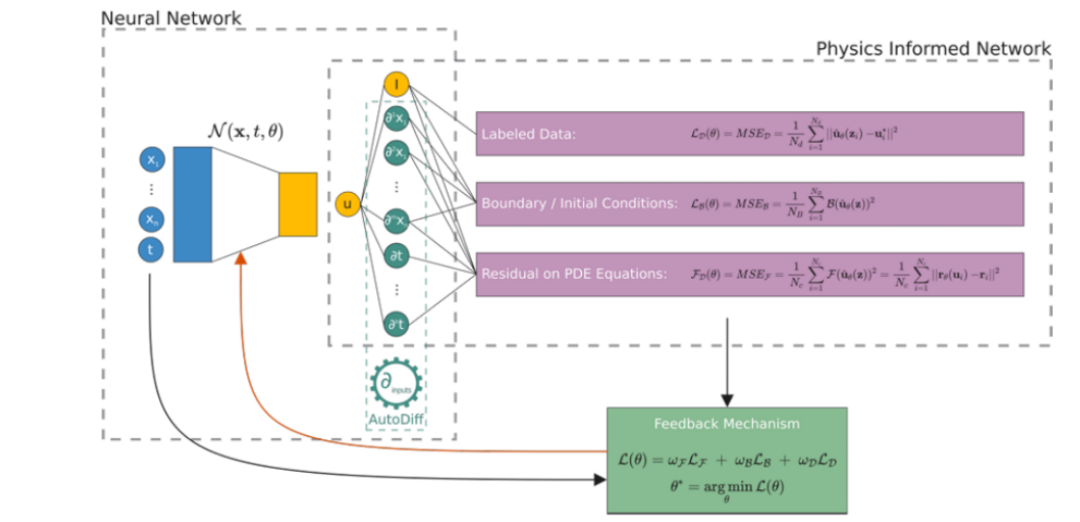
图 1 PINN 的组成结构示意图
03 · 神经网络架构
PINN 中神经网络的目标是预测 u。
一般地,神经网络可以看作由 L 层组成:
-
网络层数为 L;
-
第 i 层对应的函数记为fi(xi, θi);
-
整个网络用于逼近目标函数 u(x)。
因此,网络输出可以表示为:
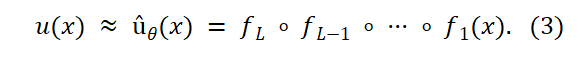
其中,函数复合满足
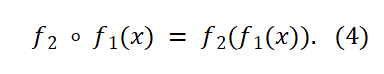
04 · 神经网络类型
4.1FFNN:前馈神经网络
(Feed-forward Neural Network)
FFNN(前馈神经网络)具有如下特点:
-
信息单向向前传播;
-
常见结构为 MLP(Multi-Layer Perceptron,多层感知机)。
其单层函数通常写为
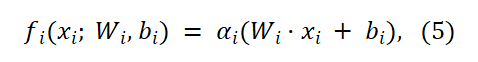
其中, 为标量的非线性激活函数。
整个网络可表示为
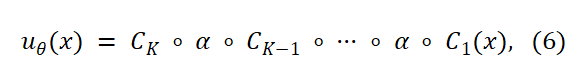
并且
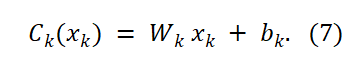
FFNN 的扩展 - Multiple FFNN:使用多个 FFNN 协同建模,将复杂问题拆分为若干部分分别解决,例如:多个 FFNN 分别学习不同的物理过程;将空间 Ω 分为多个子域,每个子域使用一个 FFNN,分别求解物理场 u。
4.2CNN:卷积神经网络
(Convolutional Neural Networks)
CNN 适用于多维数据,例如:
-
图像;
-
语音信号。
CNN 的组成包括:
-
卷积层:卷积核在整个输入上进行卷积;
-
池化层:降低维度。
其函数形式可写为
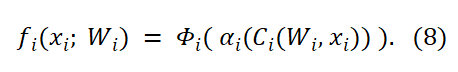
其中:α 表示非线性;Φ 表示最大池化(max-pooling);C 表示卷积算子。
4.2.1 PINN 中的应用
在求解物理问题时,CNN 更适用于定义在规则、均匀网格上的物理场。对于几何形状不规则、网格分布不均匀的情形,由于不同位置的邻接关系和实际距离并不一致,标准 CNN 的卷积核难以自然刻画这些几何差异,因此不能直接像在图像数据中那样保持一致的卷积操作。PhyGeoNet(physics-informed geometry-adaptive convolutional neural network)解决了这个问题。
PhyGeoNet 将不规则的物理区域通过坐标变换映射到矩形参考区域,同时保证网格严格满足边界条件。
4.2.2 推广:卷积编码器-解码器网络
(Convolutional Encoder-Decoder Network)
该结构包括:编码器 Encoder(输入层映射到有限个隐藏单元);解码器 Decoder(输出层的节点数与输入层相同)。
4.3RNN:循环神经网络
(Recurrent Neural Networks)
RNN 能处理序列性数据,因此它很适合处理具有时间相关性的任务,如动力系统等问题。RNN 的特点包括:
-
一次处理一个输入,并把这次处理中的隐藏单元带入(作为输入)下一次处理中;
- 隐藏单元储存状态向量。这一向量包含过去已处理序列中的信息。
其函数形式写为
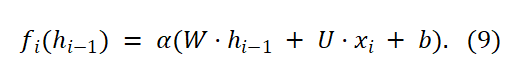
其中:α 为非线性函数;h 为隐藏状态向量(hidden vector state);W 为 hidden-to-hidden weight;U 为 input-to-hidden weight。
RNN 可处理数值积分。可以把 Euler、Riemann、Runge-Kutta 等数值积分格式设计成 RNN 的递推单元,从而把物理积分过程表示成一个有向计算图;可在这个图中加入 MLP 等数据驱动节点,对原物理模型进行修正,减小模型误差。
4.3.1 推广:长短期记忆网络
(LSTM, Long Short-Term Memory)
LSTM 的基本单元包括:internal cell(内部记忆单元)、input gate(输入门)、forget gate(遗忘门)、output gate(输出门)。其作用是在长序列数据中选择保留或遗忘信息。
在实际应用中,可用多个 LSTM 网络学习物理系统的参数与状态,然后用张量微分器(tensor differentiator)将这些 LSTM 网络连接。
4.4
其他适用于 PINN 的架构
除了上述网络结构外,PINN 还可结合以下模型:
-
Bayesian Neural Networks (BNNs): 如 B-PINNs 中,使用 PDE 限制条件构造先验,用 Hamiltonian Monte Carlo (HMC)、variational inference (VI) 等方法估计后验;
-
Generative Adversarial Networks (GANs): 如 PI-GANs 中,使用 automatic differentiation,将物理规律以 SDEs(stochastic differential equations)的形式编入生成器中;而判别器为 FFNN,用于比较真实输入与生成器输出。
05 · 引入物理规律
PINN 的核心思想是将物理规律嵌入神经网络训练过程,而物理规律通常由 PDEs(偏微分方程)表示。
其关键工具是 Automatic Differentiation (AD)(自动微分),用来计算网络输出相对于神经网络参数 θ 的导数。
06 · 模型学习与估计1 · 损失函数
PINN 的总损失函数通常写为
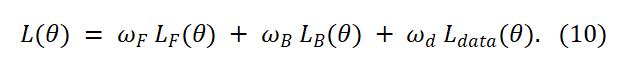
其中包含三部分:
-
L F :偏微分方程项;
-
L B :初始条件或边界条件项;
-
L data :已知数据点验证项。
2 · 偏微分方程残差项LF
对单个采样点,其微分方程残差可写为
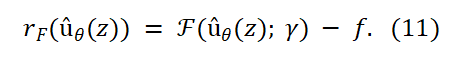
采用均方误差(mean square error, MSE)形式,并在定义域内部随机选取配置点,得到
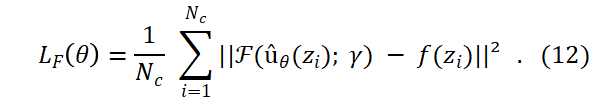
这里:ωF表示 PDE 模型的 fidelity(保真度);Fidelity ↓,ωF ↓。
3 · 边界/初始条件项 LB边界项或初始条件项写为
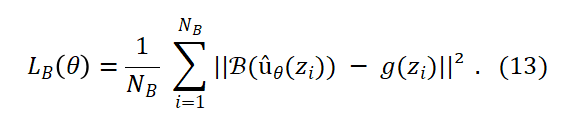
4 · 数据项 Ldata
已知观测数据对应的数据项为
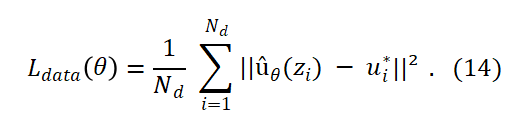
其中:ui∗可以被测量;ωd反映测量质量。
参考文献
Cuomo, S., Di Cola, V.S., Giampaolo, F. et al. Scientific Machine Learning Through Physics-Informed Neural Networks: Where we are and What’s Next. Journal of Scientific Computing, 92, 88 (2022). https://doi.org/10.1007/s10915-022-01939-z
作者 | 周璟
欢迎关注「久章智能」公众号
了解更多智能决策的前沿技术与行业应用
智能决策进行时:久章智能在物流与制造领域的探索与实践
基于平均场博弈的跨时空调度方案
邮箱|[email protected]
本文转载自久章智能微信公众号(原文发布于 2025-04-10),内容保持原貌。扫码关注公众号「久章智能」,第一时间获取智能决策系列文章。阅读原文 ↗